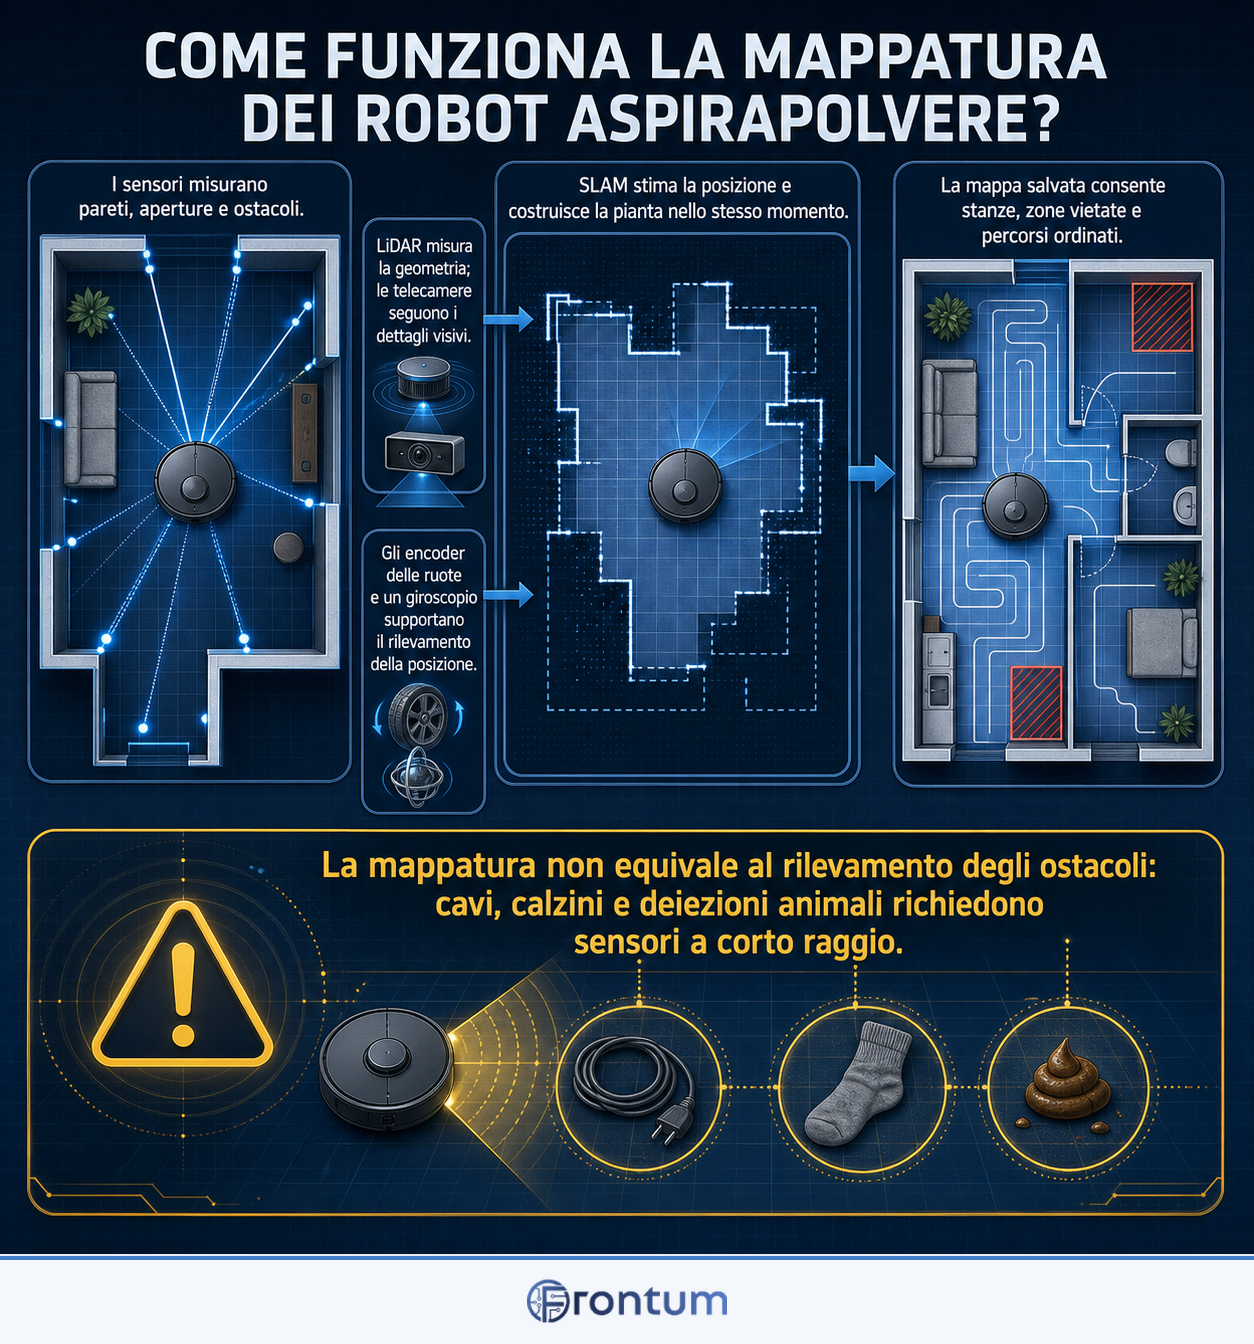
I robot aspirapolvere con una buona mappatura riescono a localizzare le stanze, tornare alla base e ripetere i percorsi stanza per stanza con una precisione sufficiente per la pulizia quotidiana, ma le loro mappe non sono rilievi architettonici. La prova pratica è la ripetibilità: i confini delle stanze, le pareti virtuali e la posizione visualizzata del robot devono restare allineati dopo più cicli.
Il LiDAR è di solito il più costante al buio e nelle stanze spoglie, perché misura direttamente la geometria. Anche i sistemi basati su videocamera possono essere precisi, ma controluce forte, poca luce, specchi e spazi con pochi punti di riferimento visivi possono ridurre la sicurezza della stima. Entrambi i sistemi possono confondersi con vetri riflettenti o con una porta che cambia posizione tra un passaggio e l’altro.
La precisione della navigazione dipende anche dall’ambiente fisico. Sedie, ciotole per animali e persone sono ostacoli temporanei, mentre soglie di circa 15–20 mm, tappeti a pelo alto e passaggi stretti determinano se il robot riesce davvero a seguire il percorso mostrato sulla mappa. Il riconoscimento degli oggetti migliora le decisioni a distanza ravvicinata, ma non garantisce che ogni cavo o piccolo oggetto venga evitato.
Per ottenere la prima mappa più pulita possibile, appoggia la base a una parete fissa, apri tutte le stanze da includere e rimuovi gli oggetti temporanei dal pavimento. Poi controlla i confini delle stanze e dividili o uniscili nell’app prima di creare programmi o zone vietate: una mappa ben disegnata è utile solo se i suoi comandi modificabili restano ancorati alla pianta corretta.
Come aggiornano le mappe i robot aspirapolvere quando cambia la disposizione della casa?
I robot aspirapolvere aggiornano le mappe confrontando ogni nuova scansione o immagine della videocamera con la pianta memorizzata e seguendo al tempo stesso la propria posizione. Sedie spostate, porte aperte e oggetti temporanei vengono normalmente trattati come ostacoli per quel ciclo, mentre differenze strutturali ripetute possono spingere il software ad ampliare una stanza, modificare un confine o suggerire di ricostruire la mappa.
Piccoli cambiamenti non richiedono una nuova mappatura completa: lascia che il robot termini un ciclo intero, poi correggi nell’app divisioni, nomi e confini delle stanze se necessario. Dopo una ristrutturazione, lo spostamento della base o un’importante modifica alle pareti, ricostruire il piano interessato è in genere più affidabile che conservare correzioni accumulate. Chi usa più piani deve verificare che il robot abbia selezionato la mappa giusta prima di iniziare, perché un abbinamento errato può spostare zone e programmi delle stanze.